Vælg sprog
Robotindustriens hurtige ekspansion har bevæget sig langt ud over standardiserede laboratorieprototyper. I dag er autonome systemer indsat i miljøer lige fra sub-zero arktiske forskningsstationer til højtemperaturkorridorer i industrielle smelteanlæg. Centralt i denne udvidelse er den kritiske grænseflade mellem maskinen og jorden. Mens der findes hyldeløsninger, er fremkomsten af brugerdefinerede gummiskinner er blevet den afgørende faktor for virksomheder, der søger at optimere trækkraft, holdbarhed og energieffektivitet. At skræddersy de mekaniske egenskaber af et drivsystem sikrer, at en robot ikke blot bevæger sig, men udfører med kirurgisk præcision i sit specifikke operationsområde.
Det arkitektoniske grundlag for avanceret robotbanedesign
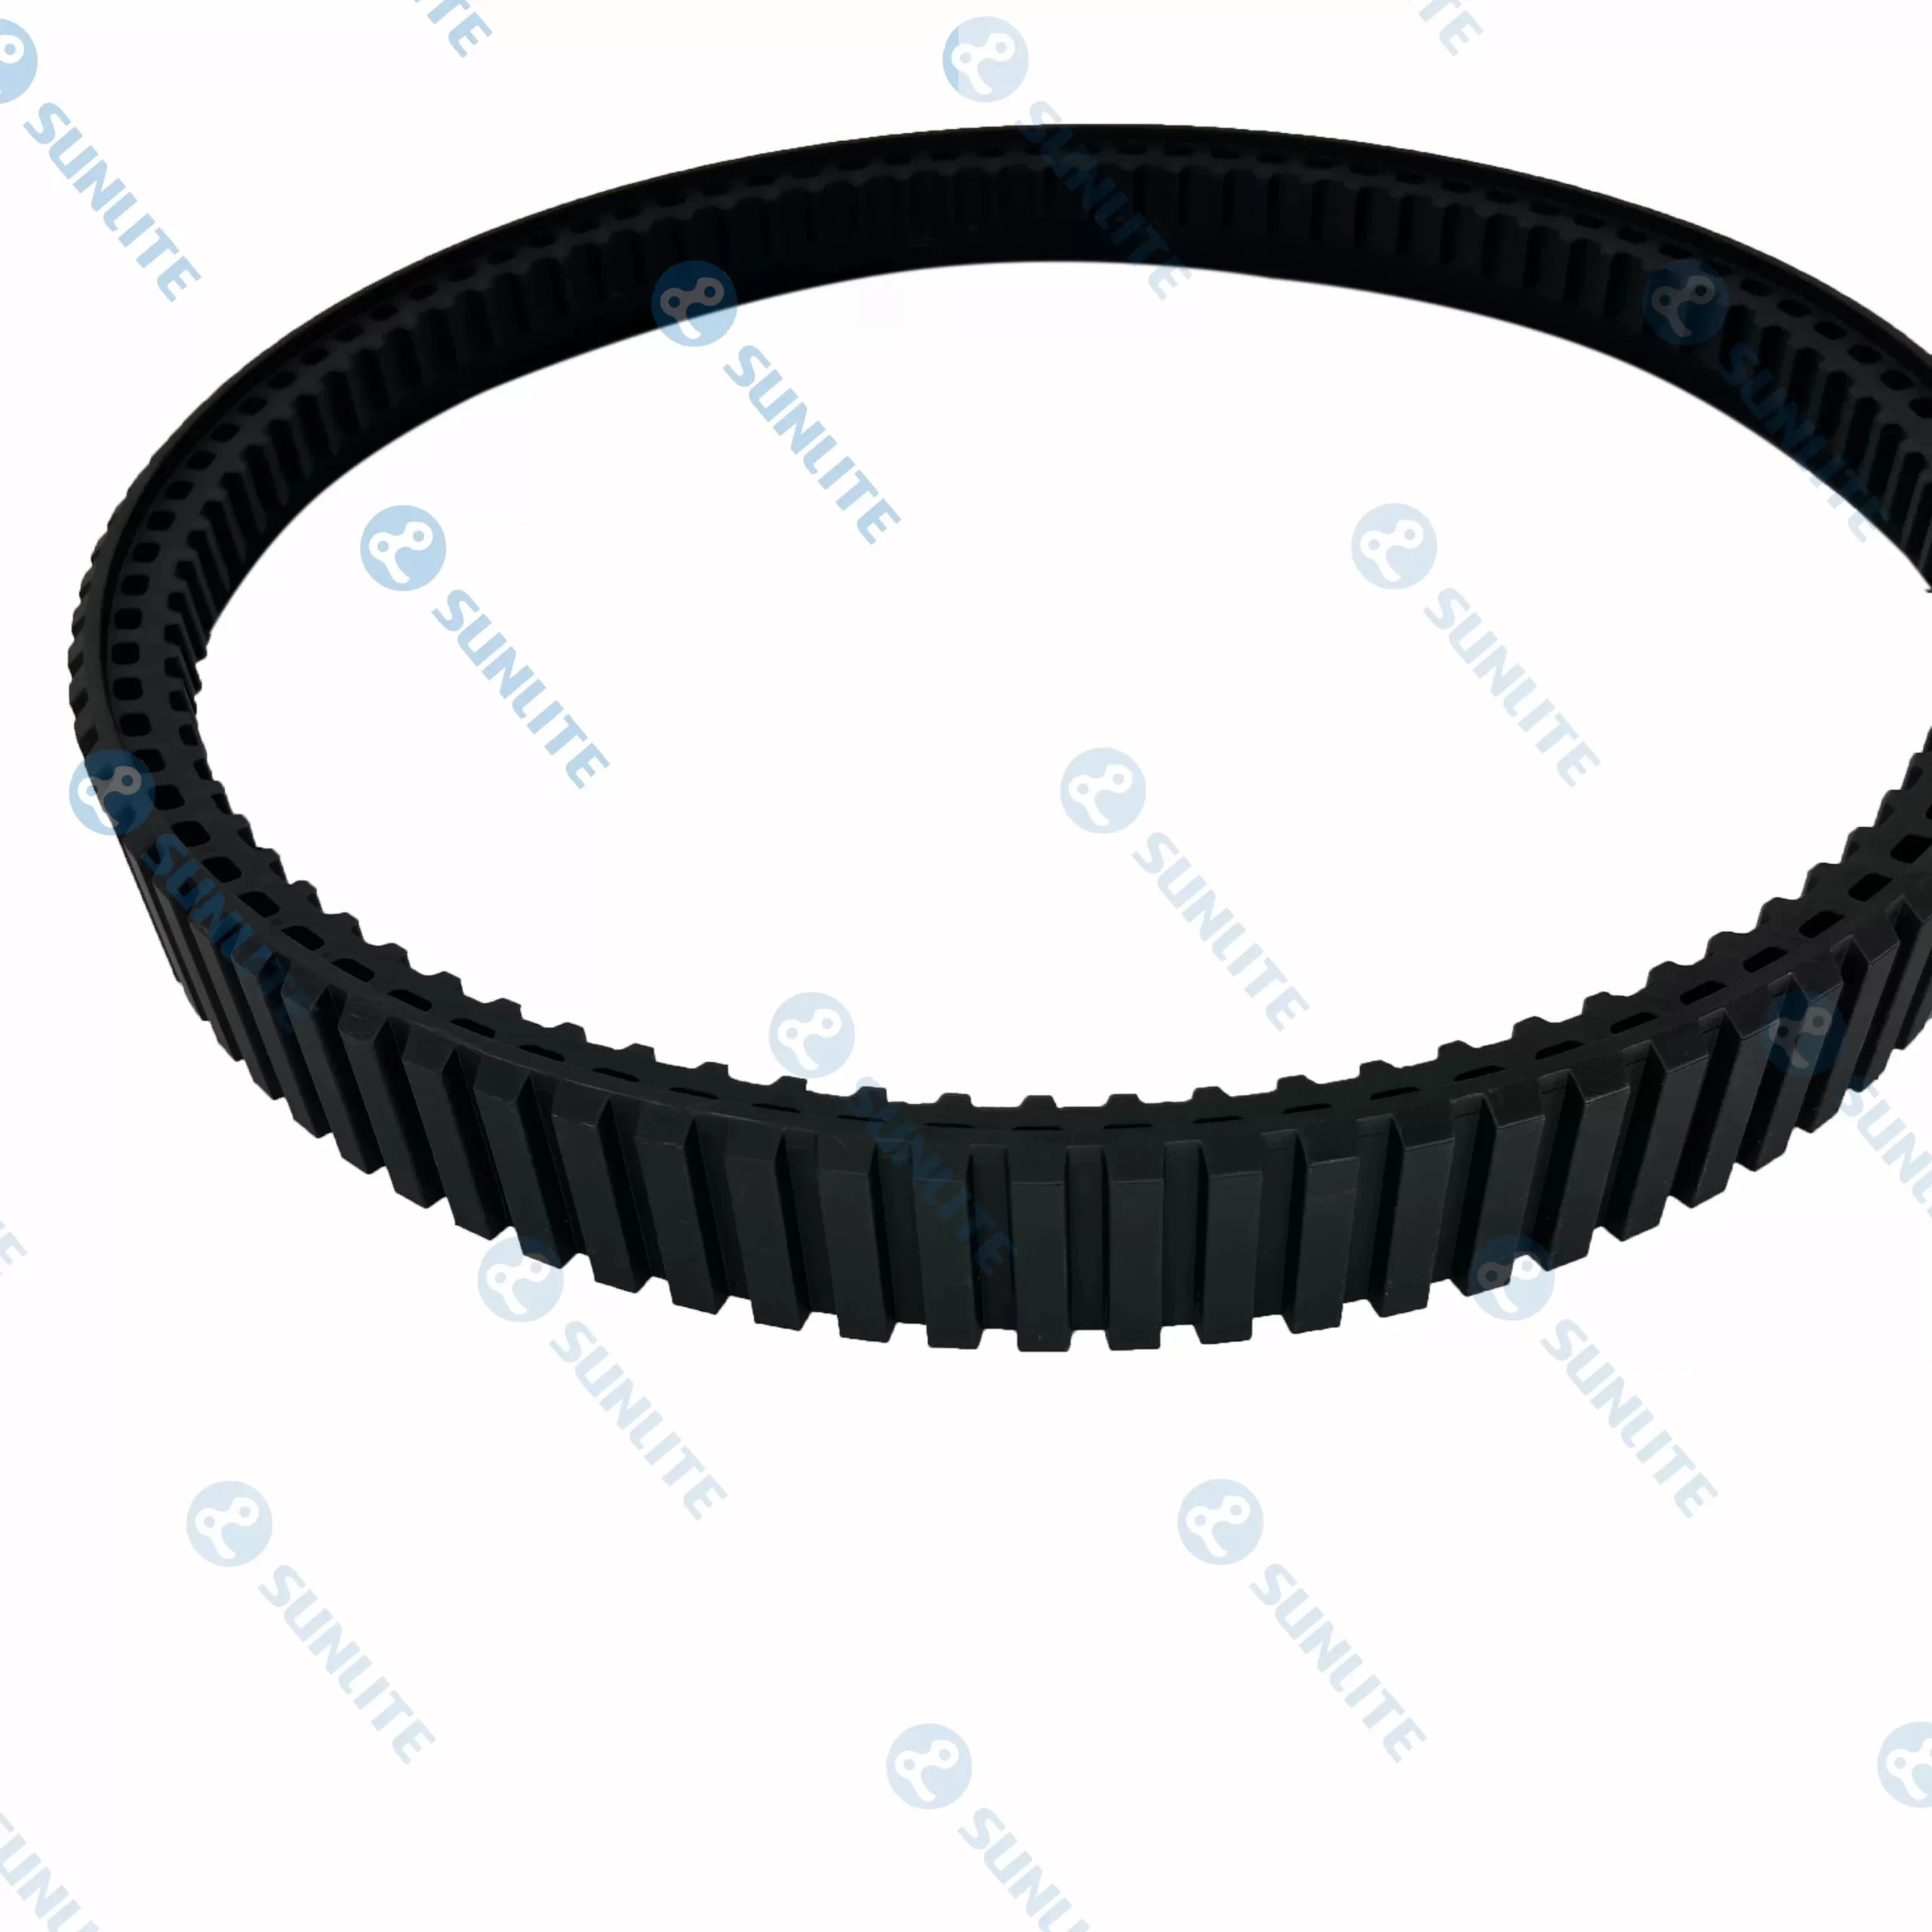
Succesfuld bevægelse i komplekst terræn begynder længe før en motor drejer. Det starter ved tegnebrættet med robotbanedesign . I modsætning til traditionel køretøjsteknik kræver robotteknologi en delikat balance mellem vægt, strømforbrug og optimering af "fodaftryk". Et veludført design skal tage højde for den indvendige geometri af drivenheden, der sikrer, at drivhjulene, styrehjulene og vejhjulene fungerer i perfekt harmoni med det fleksible ydre.
I specialiseret robotteknologi er den indvendige karkasse af banen lige så vigtig som den udvendige slidbane. Ingeniører skal beslutte sig for spændingsarkitekturen – om der skal bruges et passivt fjederbelastet system eller en aktiv hydraulisk justering. Målet med sofistikeret robotbanedesign er at opretholde en konstant kontaktflade, selv når robotten krydser uregelmæssige forhindringer som nedfaldent tømmer eller takket beton. Ved at simulere disse belastninger under designfasen kan udviklere forhindre almindelige fejlpunkter såsom "kastede" spor eller overdreven vibration, der kan nedbryde følsomme indbyggede sensorer som LIDAR og high-definition kameraer.
Valg af strategisk partner: Rollen af en robotbaneproducent
Efterhånden som kompleksiteten af autonome platforme øges, vil forholdet mellem et robotfirma og deres producent af robotbane bliver en hjørnesten i udviklingscyklussen. At fremstille en bane til en inspektionsrobot på flere millioner dollar er langt fra at producere standard industrielle bælter. Det kræver en dyb forståelse af polymerkemi og strukturel forstærkning.
En specialiseret producent af robotbane giver den nødvendige ekspertise til at vælge den rigtige shore-hårdhed til gummiet og den pase trækstyrke til de indvendige forstærkningssnore, uanset om de er lavet af rustfrit stål, Kevlar eller specialiserede syntetiske fibre. Dette partnerskab giver mulighed for at skabe spor, der kan modstå specifikke miljørisici, såsom oliebestandige forbindelser til raffinaderirobotter eller ikke-mærkende gummi til indendørs sikkerhedsdroner. Evnen til at prototype hurtigt og iterere på lugemønsteret - "tænderne" på banen - giver robotvirksomheder mulighed for at finjustere deres maskiner til specifikke jordtyper eller klatrekrav, hvilket gør en generisk platform til et specialiseret værktøj.
Materiel overlegenhed i udfordrende klimaer med gummirobotskinner
Materialevalget i drivsystemet er det primære forsvar mod miljøforringelse. Gummi robotbaner tilbyder et unikt sæt fordele i forhold til metal- eller plastalternativer, især med hensyn til dæmpning og greb. Ved eftersøgning og redning eller militær rekognoscering er stilhed ofte et krav. Gummi absorberer naturligt den metAlleiske klirren fra drivlinjen, hvilket giver mulighed for snigende bevægelser, som ville være umulige med stålled.
Desuden den termiske stabilitet af moderne gummi robotbaner er et vidunder af materialevidenskab. Højtydende syntetiske gummier er konstrueret til at forblive fleksible ved -40°C, hvilket forhindrer revner, der opstår i standardpolymerer, samtidig med at de modstår den "blødgørende" effekt i ørkenmiljøer, hvor jordtemperaturen kan stige. Denne modstandsdygtighed sikrer, at robotten opretholder ensartet drejningsmoment. Gummiens elasticitet giver også et niveau af "affjedring", der beskytter de indvendige gearkasser mod de stødbelastninger, der opleves, når en robot falder fra en afsats eller rammer en skjult forhindring i fart.
Forbedring af stabilitet og trækkraft med tankslidbaner til robotter
Mens udtrykket kan fremkalde billeder af tungt maskineri, moderne tankslidbaner til robotter er mesterværker inden for letvægtsteknik med høj trækkraft. Drivsystemet i "tank"-stil – kendetegnet ved dets kontinuerlige sløjfe og skridstyringsevne – foretrækkes til robotteknologi, fordi det tilbyder en nuldrejningsradius. Denne manøvredygtighed er essentiel i trange rum som tunneller, lagerbygninger eller sammenstyrtede bygninger, hvor en traditionel vendecirkel er en luksus, som miljøet ikke tilbyder.
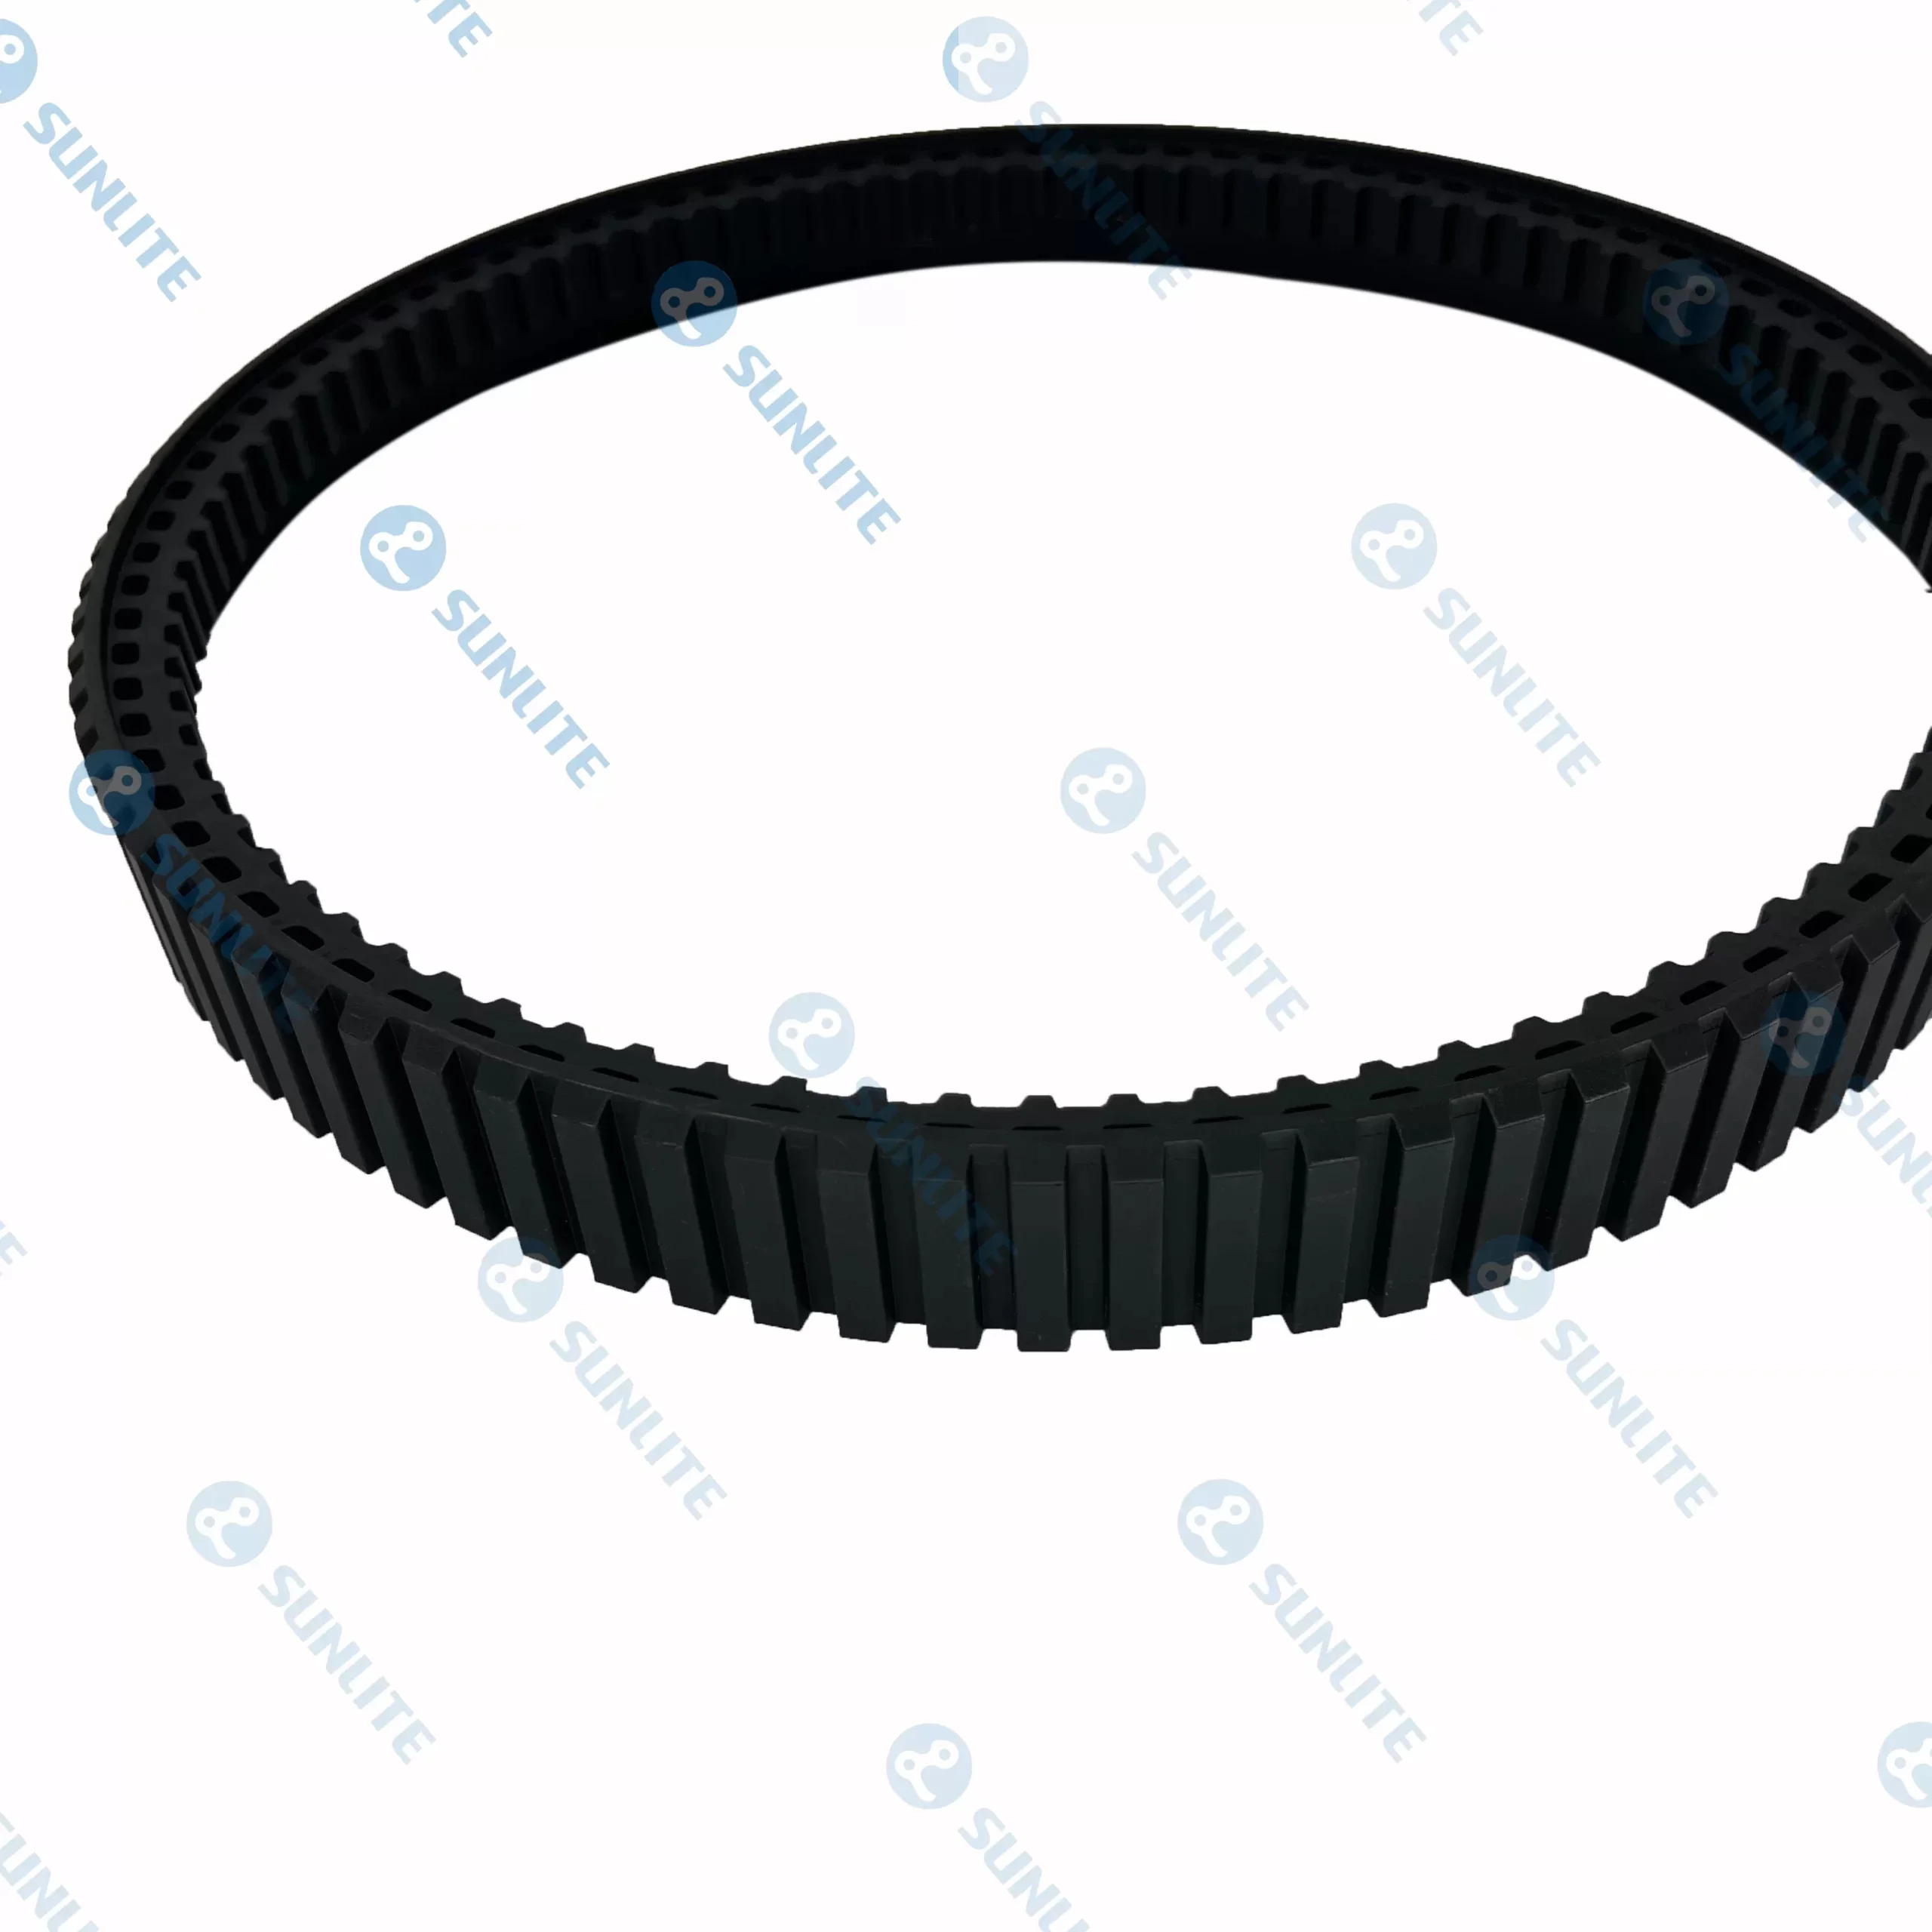
Effekten af tankslidbaner til robotter ligger i lugeprofilen. Til blødt terræn som mudder eller sne er dybe, aggressive padler nødvendige for at "skovle" jorden og give fremadgående momentum. Omvendt, for bymiljøer, øger et fladere, tættere pakkemønster overfladekontakten på asfalt og beton, hvilket forhindrer udskridning og reducerer slid. Ved at tilpasse disse profiler sikrer ingeniører, at robottens kraft omsættes til bevægelse i stedet for at blive spildt i track-slip. Denne effektivitet korrelerer direkte med batteriets levetid, forlænger missionens varighed og øger robotsystemets overordnede anvendelighed.
Den mekaniske synergi mellem drivkomponenter og robotskinner
En almindelig misforståelse inden for robotteknologi er, at banen er en isoleret komponent. I virkeligheden er udførelsen af brugerdefinerede gummiskinner er helt afhængig af den mekaniske synergi med de indvendige ruller og drivhjul. "Drivørerne" på indersiden af sporet skal præcist passe til tandhjulets stigning for at forhindre "tandspring" under højt drejningsmoment.
Moderne robotbanedesign Inkorporerer ofte "CENTRUM-drive" eller "bridge-drive"-systemer for at holde sporet på linje under aggressive manøvrer. Når en robot drejer på plads, er de laterale kræfter, der forsøger at trække sporet af hjulene, enorme. Ved at integrere styrevinger i gummistøbningen kan produCENTRUMne sikre, at sporet forbliver centreret, selv når robotten kører sidelæns på en stejl skråning. Denne mekaniske pålidelighed er det, der gør det muligt for operatører at stole på deres maskiner i "no-go" zoner, hvor manuel genopretning af en stoppet robot ville være umulig.
Robotindustriens hurtige ekspansion har bevæget sig langt ud over standardiserede laboratorieprototyper.